机器人关节和伺服电机对轴承的要求是双向的:关节希望内径大、外径小,便于中空走线和减小体积;运动控制则要求刚度、低而稳定的摩擦力矩和小的径向跳动。68、69 薄壁系列深沟球轴承满足空间要求,60、62 标准系列在同一内径下承载更高。本文对比两者,并说明预紧、摩擦力矩和精度的选择。
空间、刚度、力矩需要权衡
截面越薄,钢球越小,额定载荷和刚度越低,套圈也越容易随轴承座变形。换来的是更大的中空内径、更小的关节外形和更轻的重量。
机器人关节中的轴承部位
| 部位 | 主要要求 | 常用轴承型式(行业通用做法) |
|---|---|---|
| 伺服电机转子 | 转速、低噪音、编码器端径向跳动小 | 一对深沟球轴承,常配轻弹簧预紧 |
| 中空关节轴、走线通道 | 内径大、截面小、重量轻 | 薄壁深沟球轴承(68/69 系列或特殊截面) |
| 减速器内部支承 | 由减速器类型和设计决定 | 减速器内部的深沟球、角接触或滚针轴承 |
| 关节输出端(倾覆力矩) | 窄宽度内高抗倾覆刚度 | 交叉滚子轴承,或预紧的角接触球轴承对 |
| 编码器、制动器、惰轮等辅助支承 | 低力矩、小跳动 | 微型和薄壁深沟球轴承 |
交叉滚子轴承和单列角接触输出轴承在此仅作为通用设计知识列出,不属于宁波双华的产品线。我们在机器人关节中覆盖的是深沟球轴承部位:伺服电机转子、中空轴、编码器及辅助支承。
68/69 薄壁系列与 60/62 标准系列对比
ISO 尺寸系列在同一内径下给出多种外径。下例以内径 25 mm 为例,其他尺寸规律相同。径向截面 = (D − d) / 2。
| 型号 | d × D × B (mm) | 径向截面 (mm) | 相对承载与刚度 | 关节中典型用途 |
|---|---|---|---|---|
| 6805 | 25 × 37 × 7 | 6 | 最低 | 中空轴、编码器、走线通道支承 |
| 6905 | 25 × 42 × 9 | 8.5 | 低至中 | 紧凑关节轴、小型伺服输出 |
| 6005 | 25 × 47 × 12 | 11 | 中 | 伺服电机转子、载荷较大的关节轴 |
| 6205 | 25 × 52 × 15 | 13.5 | 较高 | 较大伺服电机、重载关节支承 |
各尺寸额定载荷见样本,按 ISO 281(动载荷)和 ISO 76(静载荷)计算。另外,“薄壁轴承”一词也指等截面轴承,即一系列内径共用同一截面,与 ISO 68/69 系列是不同的产品族。系列全貌见 深沟球轴承系列指南。
空间与刚度的设计后果
- 钢球变小,额定载荷以及径向、轴向刚度都下降。应核算末端工具处的变形,而不只看轴承寿命。
- 单颗深沟球轴承承受倾覆力矩的能力差。抗倾覆刚度来自两颗轴承拉开跨距,或在输出端采用角接触轴承对、交叉滚子轴承。
- 薄套圈会随轴承座和轴的形状变形。座孔圆度、挡肩支撑和配合公差直接影响旋转精度和力矩。
- 铝合金轴承座的热膨胀大于钢制轴承,关节升温后配合和预紧都会变化。
预紧方式
| 方式 | 原理 | 效果 | 注意事项 |
|---|---|---|---|
| 弹簧预紧(深沟球轴承对) | 波形弹簧或弹簧垫圈轴向推一颗外圈 | 消除轴向游动;温度变化时预紧力基本不变 | 刚度提升有限;弹簧侧外圈须滑动配合 |
| 定位预紧 | 轴承靠隔圈或挡肩夹紧,多用于角接触轴承对 | 刚度更高 | 预紧随温度和配合变化而增大,力矩和发热上升 |
| 不预紧 | 轴承带工作游隙运转 | 摩擦力矩最低 | 有轴向游动,类似回差;高速时钢球打滑 |
伺服电机和关节轴上的深沟球轴承,一般以轻弹簧预紧作为折中方案。径向游隙应与预紧方式一起规定,因为游隙决定预紧后形成的接触角。
低而稳定的摩擦力矩
在关节中,轴承摩擦力矩是伺服需要克服的附加负载;更重要的是,力矩波动影响低速平稳性和力控制。影响因素如下:
- 封闭型式:开式或 ZZ 力矩最低;接触式密封 2RS 带来唇口摩擦。能用关节外部密封防护时,优先外部密封。
- 润滑脂型号与填充量:低力矩脂加受控的较少填充,可同时降低启动力矩和运转力矩。
- 预紧:力矩随预紧增大,应取满足刚度目标的最小预紧。
- 几何精度:滚道圆度和表面质量影响力矩波动。
- 安装:座孔不圆、两个座孔不同轴,会使薄壁套圈的力矩明显上升。
如果把摩擦力矩作为验收项,应在送样前约定测试方法(启动力矩还是运转力矩、转速、载荷、温度、润滑状态),不要只给一个没有条件的数值。
精度等级
伺服电机转子的跳动影响编码器信号质量和振动,关节支承的跳动影响重复定位精度。宁波双华的深沟球轴承和微型轴承精度最高 P4。编码器端和影响定位精度的部位可考虑 P5 或 P4,辅助支承多数用 P6 即可。详见 深沟球轴承 P4、P5、P6 精度。
选型步骤
- 确定安装空间:所需内径(轴或走线通道)、最大外径和宽度。
- 先确定承受倾覆力矩的轴承配置,再选深沟球轴承部位。
- 在空间允许范围内选最大截面,再核算载荷、刚度和寿命。
- 预紧方式、径向游隙和配合一起确定。
- 按力矩目标定封闭型式和润滑脂,尽量采用关节外部密封。
- 按部位定精度和噪音等级,送样前约定力矩和振动测试条件。
我们在机器人关节与伺服电机中的供货范围
我们生产 68/69 薄壁系列、60/62/63 系列和微型深沟球轴承,精度最高 P4,可做开式、ZZ、2RS,润滑脂和填充量按订单约定,套圈圆度用本厂经过校准的圆度仪检测。角接触输出轴承和交叉滚子轴承不在此供货范围内。宁波双华轴承生产的微型轴承、深沟球轴承精度最高 P4,双列角接触轴承和滚轮轴承精度最高 P6。
车间实测证据
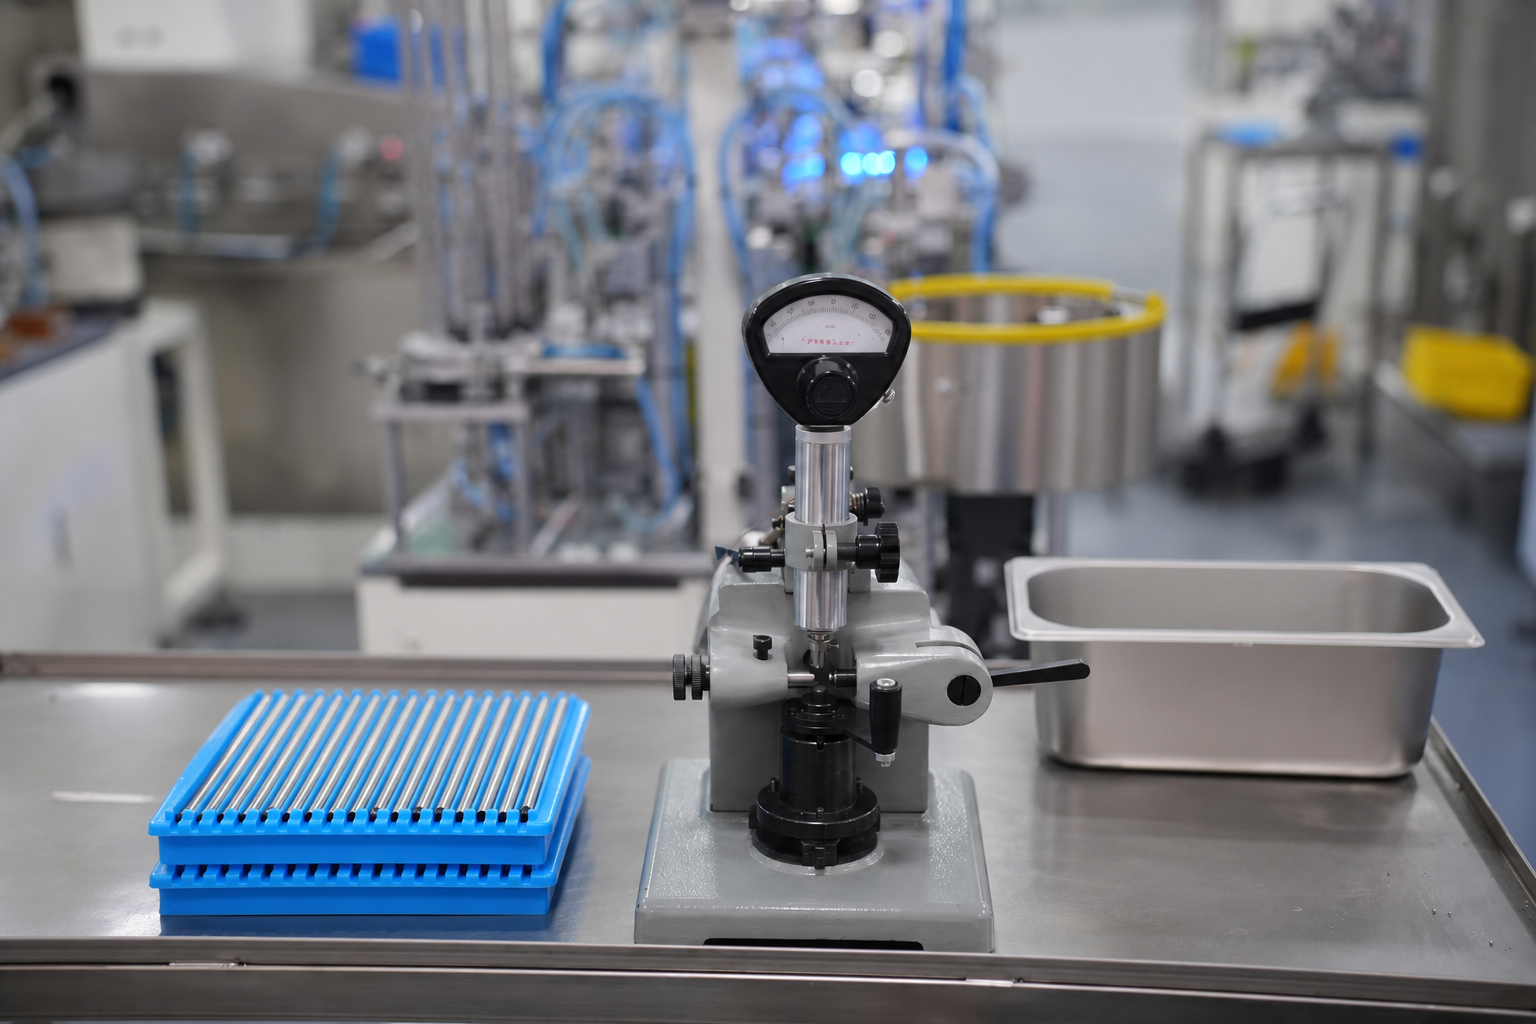
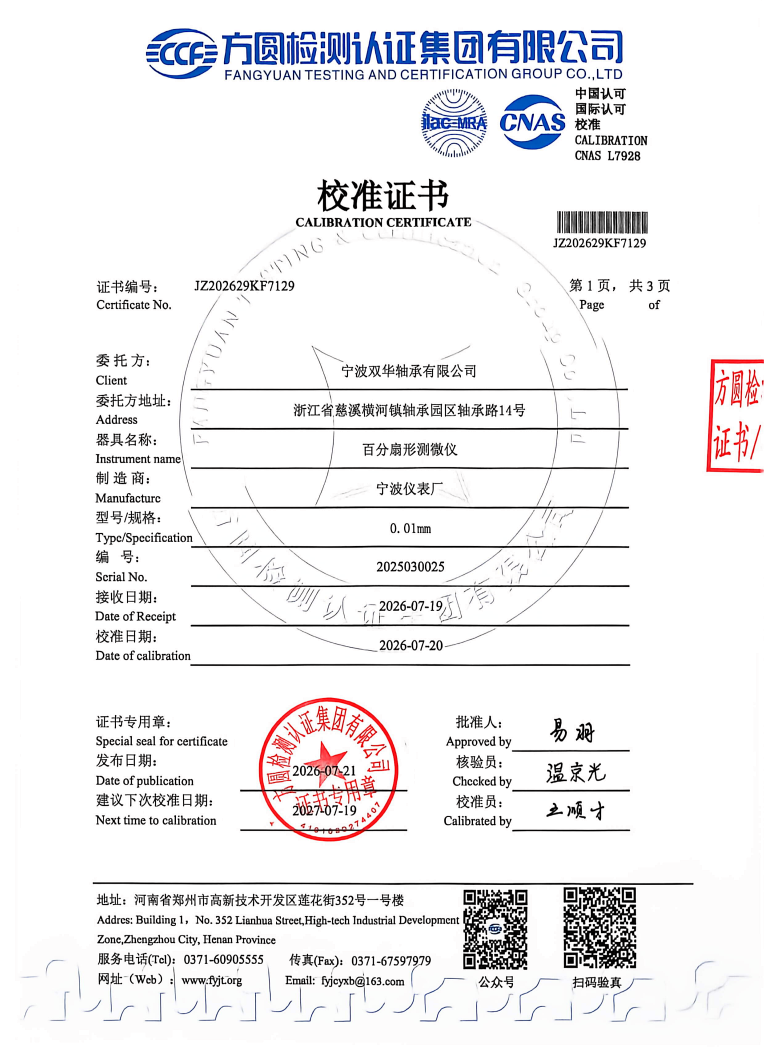
询价时请提供
- 轴承尺寸或安装空间(内径、最大外径、宽度)及数量。
- 部位:伺服电机转子、中空关节轴、编码器或辅助支承。
- 载荷、转速范围,以及刚度或变形目标。
- 预紧方式、游隙、配合和轴承座材料。
- 精度等级、封闭型式、润滑脂,以及力矩或振动测试条件。
常见问题
6805 和 6005 轴承有什么区别?
两者内径都是 25 mm。6805 为 25 × 37 × 7 mm,属 68 薄壁系列;6005 为 25 × 47 × 12 mm,属 60 系列。6005 钢球更大、额定载荷和刚度更高;6805 节省径向空间和重量。
68/69 系列轴承适合机器人关节吗?
适合用在空间受限的中空轴、走线通道、编码器和辅助支承。关节输出端的倾覆力矩一般由交叉滚子轴承或预紧的角接触轴承对等专门配置承担。
伺服关节怎么降低轴承摩擦力矩?
采用开式或防尘盖轴承并配关节外部密封,选低力矩润滑脂并控制填充量,取满足刚度的最小预紧,并保证轴承座精度和同轴度。
伺服电机轴承需要什么精度?
取决于编码器和定位要求。编码器端和精度关键部位可考虑 P5 或 P4,其他部位多用 P6。宁波双华深沟球轴承精度最高 P4。
宁波双华生产机器人关节用交叉滚子轴承吗?
不生产。我们供应机器人关节中电机、中空轴和辅助支承部位用的薄壁、标准和微型深沟球轴承,精度最高 P4。
相关资料
发布于 2026-09-25。图片为本厂车间与代表性产品。最终尺寸、精度等级、检验限值和供货条件以具体型号、图纸与订单确认结果为准。